基于3D视觉的自动路径规划力控机器人
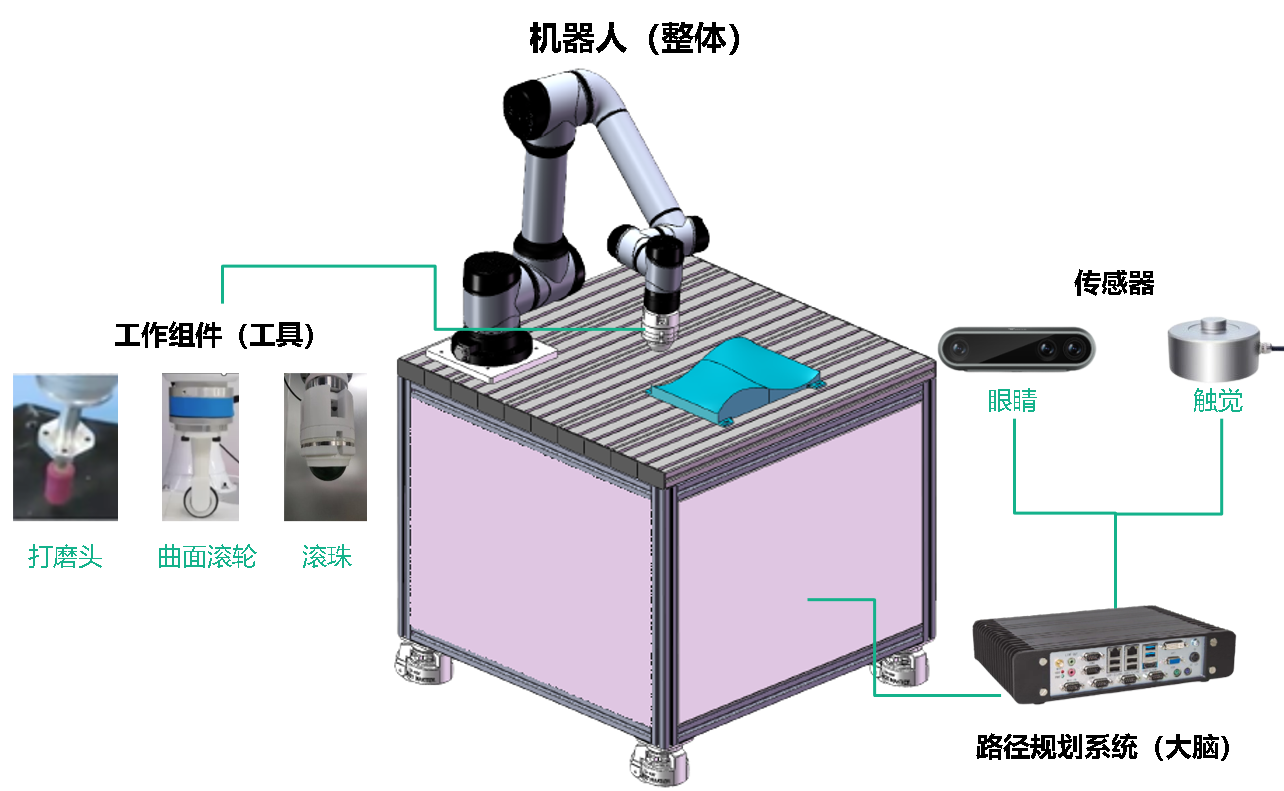
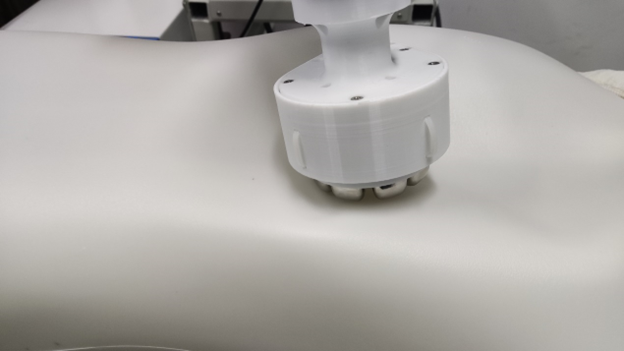
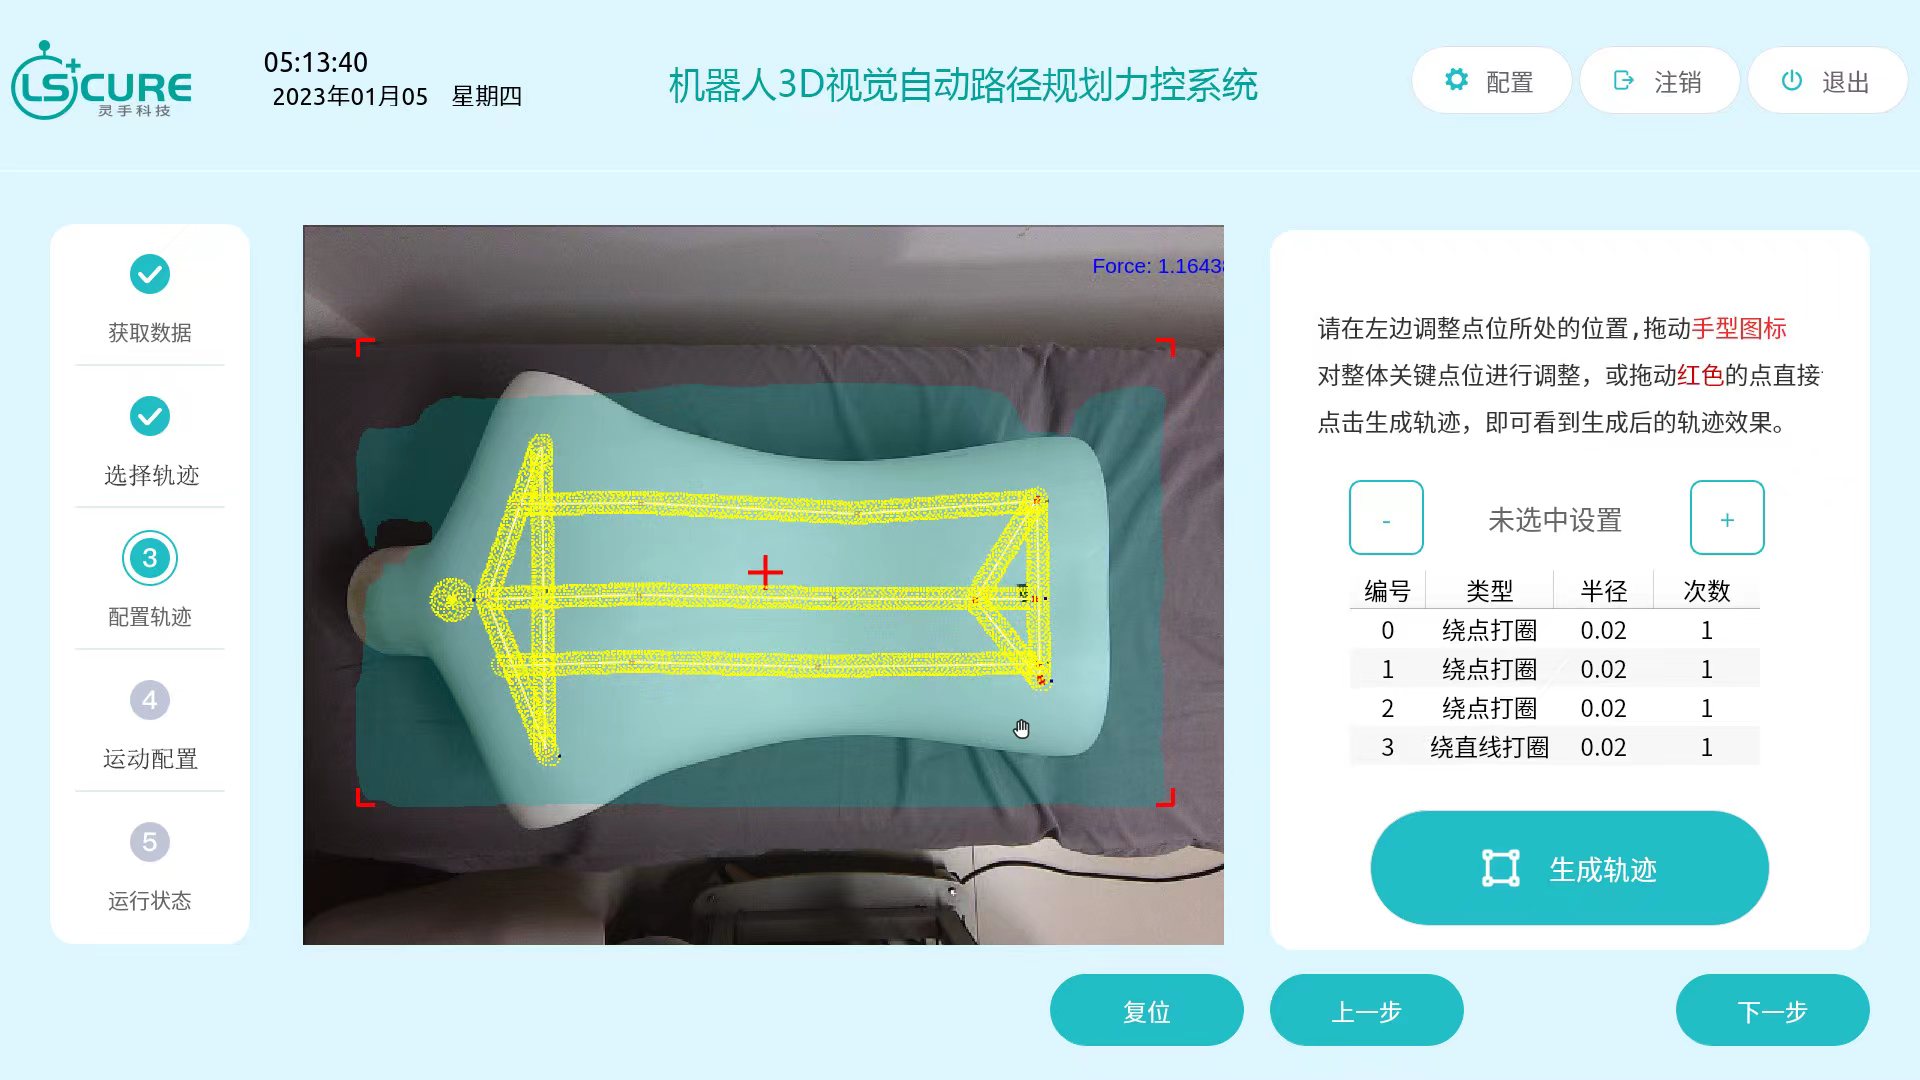
基于3D视觉的自动路径规划力控机器人是面向教育科研领域所设计的一款集教学培训、科研为一体化的综合平台和自动化加工打磨场所,运用当前最前沿的3D视觉及力控技术,可以快速识别代加工目标的表面轮廓,自动完成加工流程及机器人的完整路劲规划,并且可以实时的调整速度和力度。
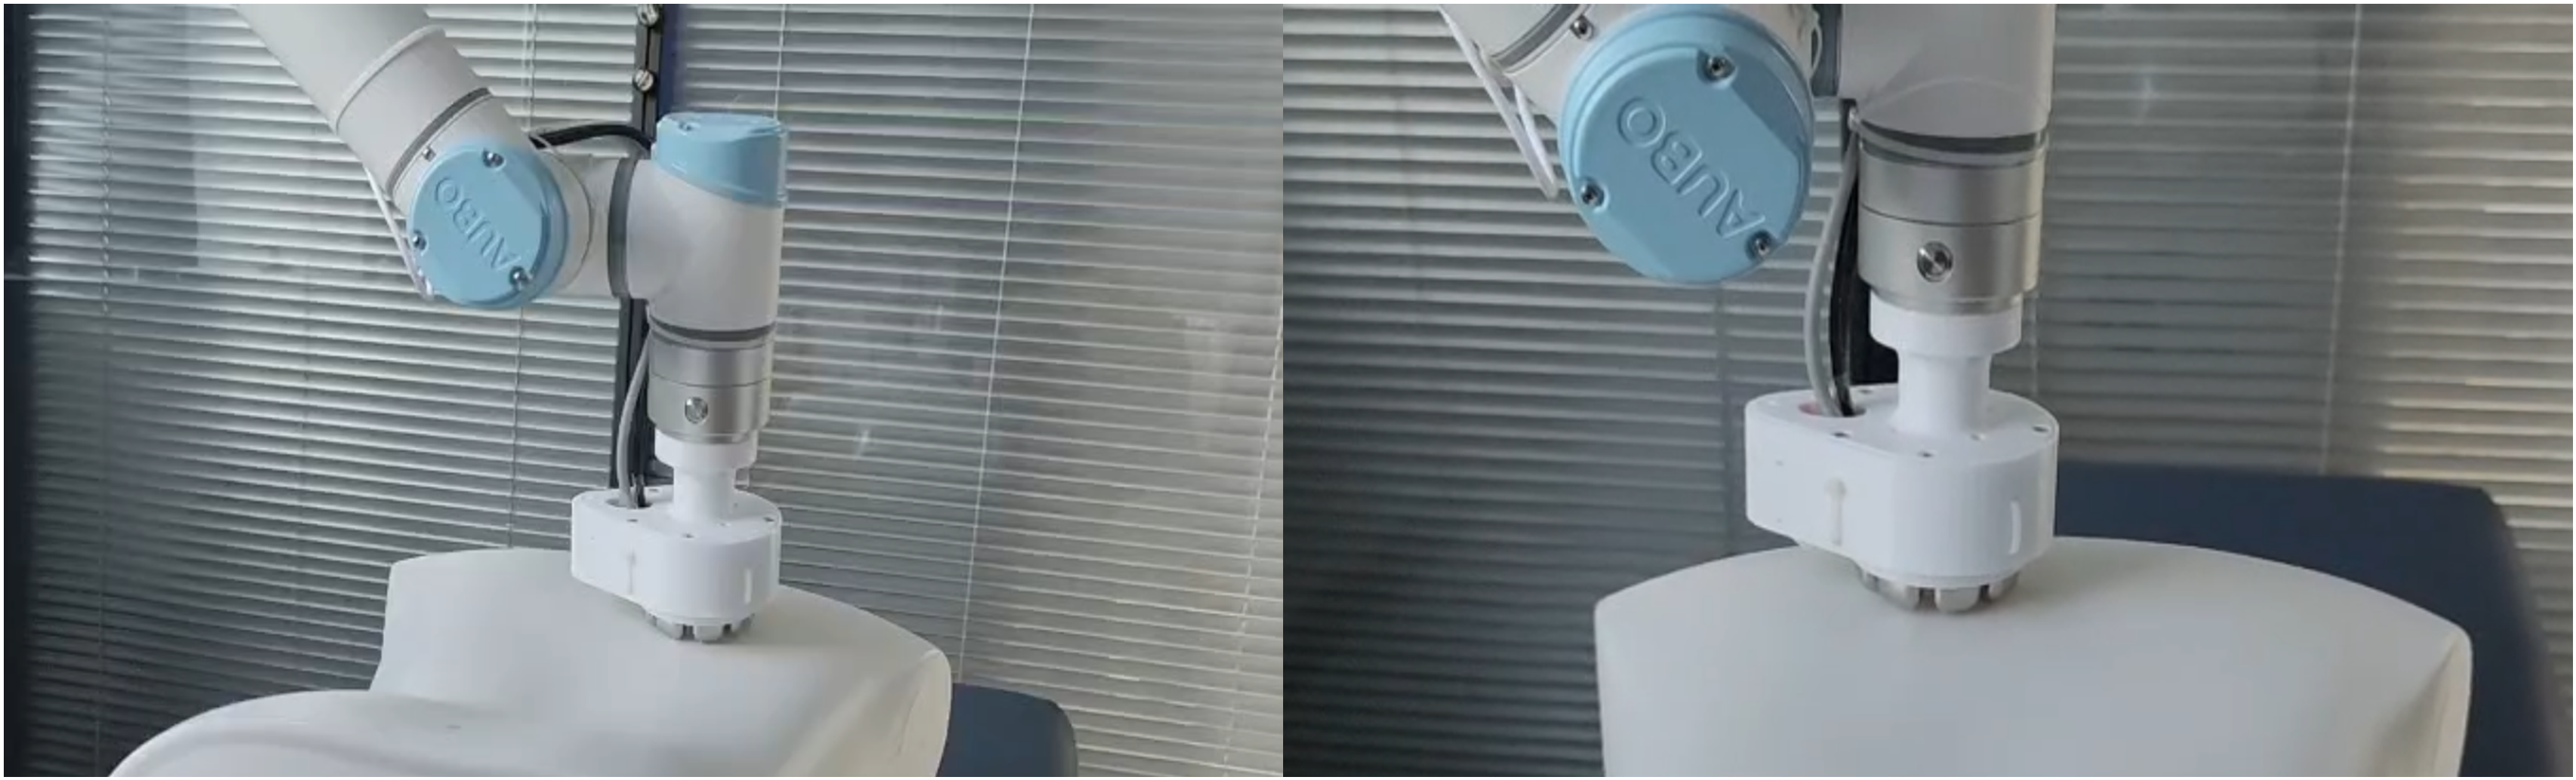
基于3D视觉的自动路径规划力控机器人,主要由:执行机构(协作机械臂)、视觉系统、空间定位系统、路径规划系统、柔性力控系统、显控系统、功能按键等模块形成有机整体。
系统与过去刚性自动化因更换产品或产线所需的昂贵费用、及并不具备力反馈功能机器人相比,基于3D视觉的自动路径规划力控机器人,有灵活控制力度、可自主适应环境并操作工件的机器人“巧手”,可降低解决方案成本,目前已应用在打磨抛光、医疗、高校、科研等领域。